
도시와 시민
공공 Wi-Fi를 시민소통의 거점으로 확장합니다. 접속 안내 포털, 정책 정보와 설문, 유동인구 분석에 CCTV·환경 센서·AI POLE을 연계해 행정과 시민 안전에 활용합니다.
안테나에서 무선망, IoT와 현장 AI까지. 쏘우웨이브는 도시와 산업의 데이터를 연결하는 고신뢰성 통신 플랫폼으로 확장합니다.
로봇과 AGV의 이동, 실시간 영상, 설비의 센서 데이터는 하나의 현장에서 서로 다른 통신 품질을 요구합니다. 쏘우웨이브는 SOMPA 안테나와 Ultra Wi-Fi, 장거리 백홀의 현장 경험을 바탕으로 무선 자원관리와 분산 Edge AI를 연결합니다.
공공망은 시민소통과 도시 안전으로, 산업망은 Physical AI의 운영 기반으로, 장거리 통신은 이동체와 재난 현장의 독립형 연결로 확장합니다
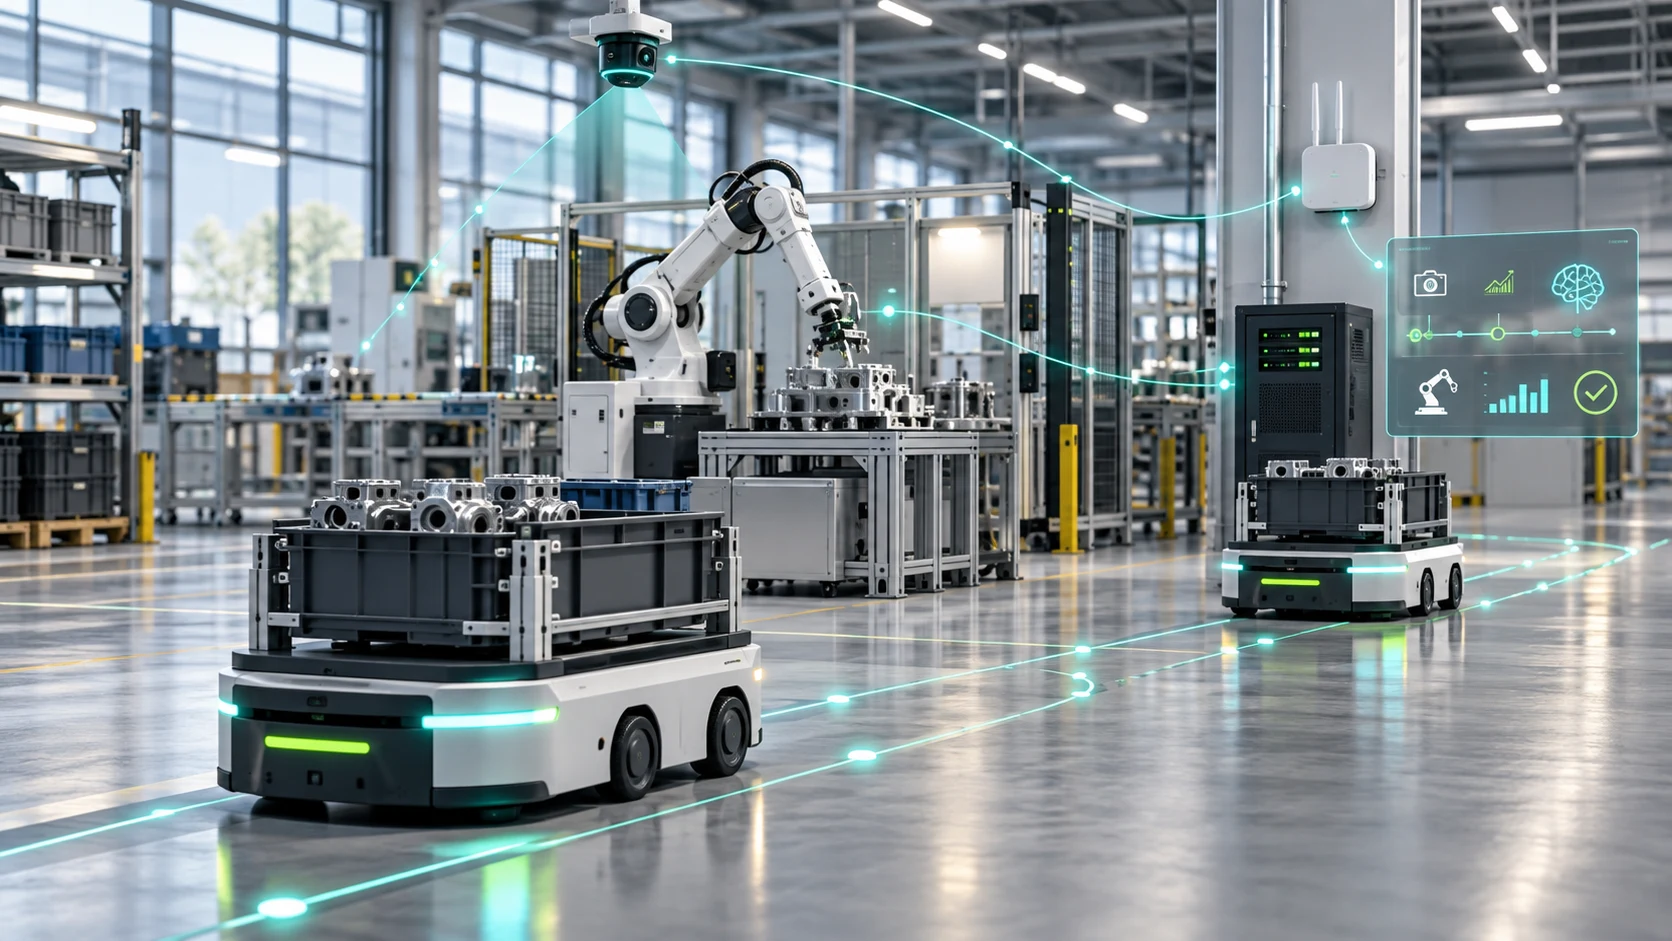
쏘우웨이브의 플랫폼은 연결 장비에서 시작해 현장의 데이터 수집, 통신 품질 관리, AI 분석과 통합관제로 이어집니다. 무선 네트워크·IoT·Edge AI를 함께 설계해, 현장마다 다른 요구를 하나의 운영 체계로 연결하는 것이 목표입니다.
공공 Wi-Fi를 시민소통의 거점으로 확장합니다. 접속 안내 포털, 정책 정보와 설문, 유동인구 분석에 CCTV·환경 센서·AI POLE을 연계해 행정과 시민 안전에 활용합니다.
조선소·항만·제조·물류의 영상, 작업 단말, 로봇·AGV를 연결합니다. 이동 동선과 금속 구조물 환경에 맞춘 무선망에 자원관리와 현장 AI를 더합니다.
통신 인프라가 제한된 도서·산악·재난 현장을 위한 연결을 지향합니다. 무선 백홀과 현장 거점, 이동체 중계를 결합하는 독립형 네트워크를 연구합니다.
현장 Edge가 영상·센서 데이터를 처리하고 중앙은 다중 거점의 운영과 장기 분석을 담당합니다. 현장 판단과 통합관제를 연결해 서비스 범위를 확장합니다.
현장의 목적에 맞는 화면과 운영 서비스
영상·센서 이벤트 처리, 데이터 통합과 대응
장비 운영과 통신 자원의 정책 연계
산업·공공 현장에서 출발하는 무선 연결 기반
기존 제품의 공급·운영 경험을 기반으로 제어와 지능 계층을 확장합니다. QoS Controller, 이동체 빔 추적과 다지표 링크 전환은 차세대 플랫폼의 개발·연구 항목입니다.
| 제품·현장 기반 | 플랫폼 확장 개발 | 중장기 연구 |
|---|---|---|
| SOMPA 안테나 · AP · 백홀 · 현장 단말 | APC · 센서망 · DataHub · Edge AI 연계 | QoS와 시간·주파수/RU 자원제어 |
| 공공 Wi-Fi · 조선소 · 항만 · CCTV | AI POLE · 시민소통 · 산업 데이터 통합 | 위치·자세 연동 추적 · 다중 링크 회복력 |
| 고정 백홀의 장거리 시험 경험 | 응용 서비스와 현장 운영의 연계 | 50~100km급 이동체 통신 |
실시간 영상, 로봇의 상태·제어 데이터, 센서 보고와 대용량 파일 전송은 지연과 대역폭 요구가 다릅니다. QoS Controller는 응용 서비스의 중요도와 통신 정책을 무선 자원 배분에 연결해 산업 현장의 품질을 높이는 방향입니다.
APC가 장비의 설정과 상태를 관리한다면, QoS Controller는 서비스별 우선순위와 자원 정책을 무선망에 연결하는 역할을 지향합니다. 시간·주파수 스케줄링과 RU(Resource Unit) 제어의 적용 가능성을 검토해 기존 경쟁 기반 접속에서 발생하는 품질 변동을 줄이고자 합니다.
컨테이너·크레인·선박 내부의 반사, 차폐와 간섭을 현장에서 확인하고 채널, 로밍과 링크 운영을 조정합니다. 장비 사양과 실제 설치·운영 조건을 함께 다룹니다.
Ultra Wi-Fi와 별도 대역·복수 무선부를 활용하는 구성으로 통신 경로 선택지를 넓힙니다. 운영 가능한 대역과 출력은 국가·장비·설치 조건에 맞춰 설계합니다.
레이더 회피가 필요한 환경의 채널 전환을 빠르게 수행하는 기술입니다. 제공 시험 자료에는 AP-2244-X-JP의 전환 소요시간 0.004~0.01초가 제시되어 있습니다.
RSSI 하나만으로 판단하지 않고 처리량과 패킷 손실을 함께 활용하는 링크 선택을 개발 방향으로 삼습니다. 서비스 지속성과 복구 동작을 함께 평가합니다.
고해상도 카메라와 로봇이 늘어날수록 주파수 자원뿐 아니라 무선부 구성, 백홀, 단말 성능과 응용 트래픽의 설계가 중요해집니다. 160MHz 운영 기반과 차세대 320MHz 기술, 복수 무선부의 트래픽 집성을 단계적으로 검토합니다.
| 기술 방향 | 홈페이지에서 구분할 범위 |
|---|---|
| 160MHz | 지원 장비·대역·펌웨어와 현장 운영 조건에 따라 적용 |
| 320MHz | 차세대 Wi-Fi의 지원 대역과 장비 구성에 따라 검토 |
| 480MHz 집성 구상 | 복수 무선부의 합산 자원·트래픽 집성 개념이며 단일 Wi-Fi 채널폭이 아님 |
자가망은 현장의 구성 선택권과 운영 유연성을 넓힙니다. 구축 비용과 수용 카메라 수는 동일한 커버리지·영상 품질·운영 범위를 기준으로 프로젝트별로 산정합니다.
방송·도서·산간의 고정 백홀 경험을 기반으로 드론과 이동체의 장거리 영상·데이터 통신을 연구합니다. 지상국과 이동체 단말, 안테나 추적과 장거리 프로토콜을 함께 설계하는 방향입니다.
| 개발 자료의 설계 항목 | 제시값·구성 |
|---|---|
| 목표 거리 | 100km급 드론 링크 |
| 안테나 | 지상국 30dBi · 이동체 옴니 5dBi |
| 양단 송신 출력 | 30dBm · 허용 출력과 설치 조건 별도 적용 |
| 수신레벨·링크속도 예측 | 약 −83dBm · 약 72Mbps (개발 자료의 계산값) |
| 영상 부하 예시 | 4K 영상 1채널 약 25Mbps · 인코딩 조건에 따라 변경 |
이 설계값은 개발 목표의 출발점입니다. 실제 이동체 통신은 링크버짓 외에도 고도와 가시거리, 프레넬 존, 안테나 방향, ACK 왕복지연과 MAC 타이밍, 이동·비행 조건의 영향을 함께 받습니다.
이동체가 움직이고 회전하면 지상국과 단말의 상대 방향이 바뀝니다. GNSS 위치와 IMU의 가속도·각속도 등 정보를 활용해 안테나 방향 제어와 링크 상태를 연동하는 능동 추적 기술을 지향합니다.
재난 현장의 영상, 해안·도서 감시, 통신 중계와 교량·발전소·항만 점검 등으로 적용 범위를 넓히고자 합니다. 단말 경량화, 전원과 장착 구조도 통신 성능과 함께 설계합니다.
센서와 영상 데이터를 현장 가까이에서 처리하고, 다중 거점을 연결해 하나의 운영 흐름으로 확장합니다. SOMA IoT와 DataHub, Edge AI, APC·통합관제를 연결하는 것이 분산형 플랫폼의 방향입니다.
이기종 IoT 환경의 공통 규칙과 다중 엣지의 서비스 연계는 여러 장비·현장이 함께 동작하기 위한 기반입니다. 쏘우웨이브는 ITU-T Y.4503·Y.4616과 RFC 9556 관련 활동 경험을 기술 개발과 플랫폼 연계에 활용합니다.
| 기술 계층 | 확장 방향 |
|---|---|
| IoT 자가망 | 센서 단말 · 게이트웨이 · 네트워크 제어기 |
| 현장 지능 | 영상·센서 분석 · 이벤트 · 현장 대응 |
| 분산 연계 | 다중 Edge 서비스와 공통 규칙 |
| 운영·보안 | 장비 상태 · 권한 · 업데이트 · 데이터 관리 |
다중 엣지 연계와 링크 회복력은 현장 자율성과 중앙 운영을 함께 발전시키는 연구 방향입니다. 모델의 현장 정확도, 처리 용량과 지연, 장애 시 동작과 보안을 적용 서비스별로 확인하며 확대합니다.
설치 장소와 연결할 장비, 필요한 서비스를 알려주세요. 현장에 맞는 구성을 제안하겠습니다.