
영상·제어
제어 명령·센서와 영상 트래픽의 역할과 지연 요구를 구분합니다
50~100km급 드론 영상·데이터 통신을 목표로 독립형 무선망을 연구합니다
50~100km 연구 목표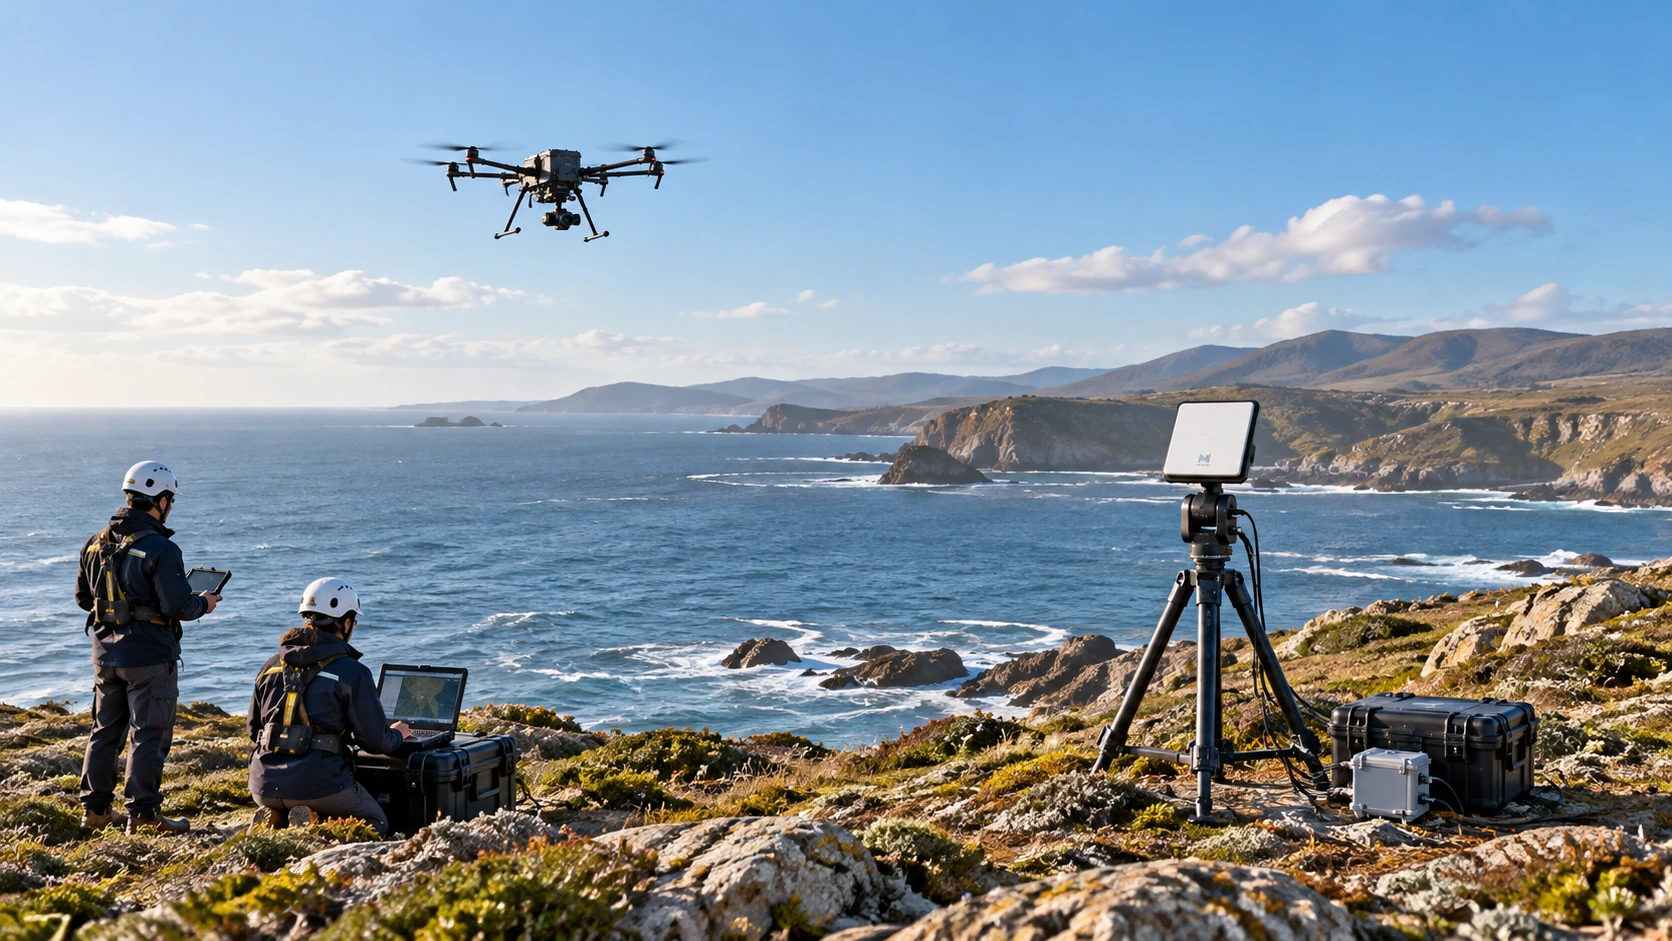
재난·도서·산악 현장에서는 기존 이동통신망을 사용할 수 없거나 장애로 통신이 제한될 수 있습니다. 지상국 1대와 드론 단말로 독립적인 영상·데이터 링크를 구성하는 것이 연구의 방향입니다.
지상국에는 고이득 추적 안테나, 드론에는 경량 다중편파 옴니 안테나를 적용하는 구상입니다. 드론 통신 장비를 탑재한 6축 시험 기체와 시험 비행 사진을 바탕으로 개발을 설명합니다.
제어 명령·센서와 영상 트래픽의 역할과 지연 요구를 구분합니다
위치·자세 정보를 활용해 지상국 안테나가 이동체 방향을 유지하는 기술을 검토합니다
재난 영상, 해안·도서 감시, 이동 통신 중계와 기반시설 점검을 목표로 합니다
| 제공 자료의 100km 설계 가정 | 값 |
|---|---|
| 지상국 안테나 | 30dBi |
| 드론 안테나 | 5dBi 옴니 |
| 양단 송신 출력 | 30dBm |
| 수신레벨 예측 | 약 −83dBm |
| 링크속도 목표 가정 | 약 72Mbps |
| 4K 영상 설계 가정 | 1채널 약 25Mbps |
위 표는 설계 목표와 링크버짓 가정입니다. 실제 드론 비행에서 달성한 통신거리·처리량을 의미하지 않습니다.
고도·지형·가시거리·프레넬 존·기상과 안테나 정렬
ACK 왕복지연·슬롯 타이밍·스케줄링·재전송과 실제 SDK 제어 가능 범위
국가별 출력·대역 규정·비행 조건·페이로드·전력과 추적 오차
기존 망에 의존하기 어려운 현장에서 단일 지상국 기반의 독립형 통신을 가능하게 하는 연구입니다. 과거 장거리 경험과 새로운 이동체·프로토콜 검증을 연결해 적용 범위를 단계적으로 넓혀 갑니다.
설치 장소와 연결할 장비, 필요한 서비스를 알려주세요. 현장에 맞는 구성을 제안하겠습니다.